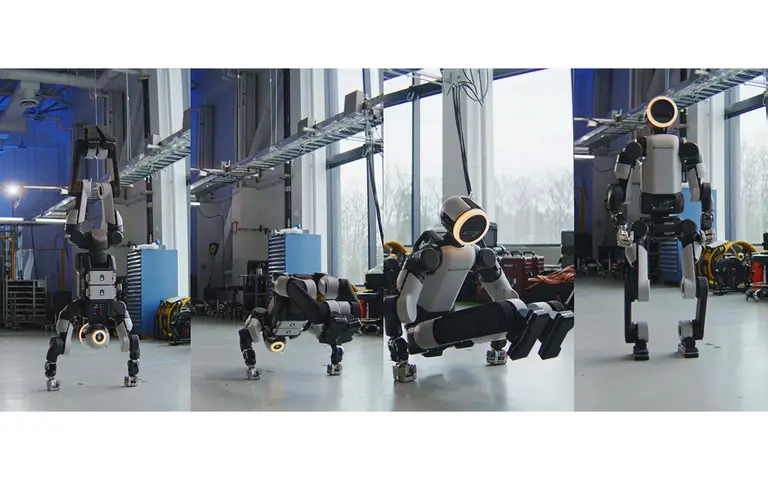
보스턴 다이내믹스가 5일(현지 시각) 자사 유튜브 채널에 휴머노이드 로봇 아틀라스(Atlas)의 기계체조 동작을 담은 쇼츠 영상을 공개했다.
미국 내 생산 현장에서 본격적인 훈련을 앞두고, 사람조차 수행하기 어려운 고난도 동작을 선보였다는 점에서 많은 유튜브 시청자들의 호평이 이어지고 있다.
이번 영상에서 아틀라스는 물구나무 자세를 취하는 것으로 시작해, 이어 두 손만으로 전신을 지지한 상태에서 몸을 수평에 가깝게 유지하는 자세를 취했다가, 다시 몸을 뒤집어 ‘L-시트(L-sit)’ 자세를 취했다.
L-시트 자세는 두 손으로 몸을 지탱한 상태에서 몸을 ‘L’자 모양으로 만드는 기계체조 동작이다.
L-시트 자세를 약 5초간 유지한 아틀라스는 이번에는 몸을 위로 뒤집어 정자세로 일어섰다.
아틀라스가 이번에 선보인 일련의 기계체조 동작은 단순한 균형 잡기나 반복 동작을 넘어, 상체, 코어, 팔 관절을 동시에 정밀 제어해야 가능한 동작이다.
이번 영상에서 접지 면적이 극히 작은 양손으로 전신의 무게를 흔들림 없이 지지하는 모습은 보스턴 다이내믹스가 높은 수준의 기술 단계에 도달했음을 보여주는 사례로 여겨진다.
이를 통해 아틀라스가 향후 실제 제조 현장에서 무거운 물체를 들고 이동하거나 비정형 자세에서 작업할 수 있는 역량을 확보했음을 확인할 수 있다.
이번 동작에는 강화학습(Reinforcement Learning) 기반의 전신 제어 기술이 적용되었다. 강화학습 기반 제어 방식은 로봇이 반복적인 시뮬레이션과 시행착오를 통해 스스로 움직임과 균형 전략을 학습하는 접근법이다.
특히 접촉 상태 변화와 자세 전환이 연속적으로 발생하는 복잡한 동작을 수행할 때, 강화학습 기반 제어 방식은 보다 유연한 움직임을 구현하는 데 강점을 가진다는 특징이 있다.
무엇보다 주목할 점은 이 영상에 등장한 아틀라스가 지금까지 공개되었던 연구형 모델이 아닌 개발형 모델이라는 점이다. 보스턴 다이내믹스가 아틀라스 개발형 모델의 작동 영상을 공개한 것은 이번이 처음이다.
지난 1월 CES 무대에서도 아틀라스 연구형 모델이 개발형 모델을 소개하는 모습을 연출하며 화제가 되었지만, 당시에도 개발형 모델은 작동하지 않는 상태였다.
보스턴 다이내믹스는 개발형 첫 번째 모델임을 강조하기 위해 영상 속 아틀라스 몸통 측면에 ‘001’이라는 일련번호를 새겨 넣었다.
아틀라스 개발형 모델은 자율적 학습 능력과 모든 작업 환경에 적용 가능한 유연성을 갖추어 실제 제조 현장에서의 효율성이 극대화된 모델이다.
현대차그룹은 앞으로 현대자동차그룹 메타플랜트 아메리카(HMGMA)에 아틀라스 개발형 모델을 투입하고 공정 단위별 검증을 진행할 계획이다.